

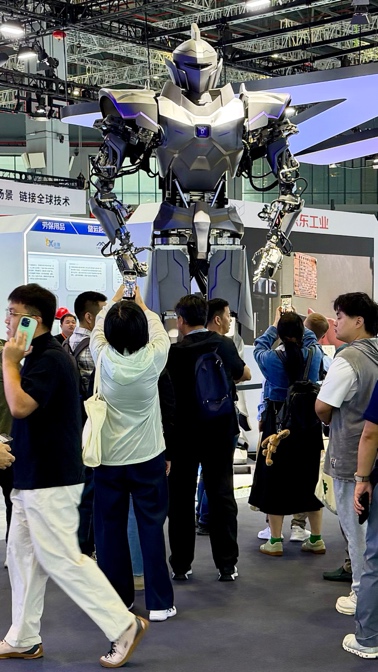
🦾 Что произошло
Китайская компания NeodraDynamics Robotics представила четырёхметрового человекоподобного робота Neo1, рассчитанного на тяжёлую промышленную работу. Презентация прошла совместно с JD Industrial на Китайской международной промышленной выставке CIIF 2026 в Шанхае. Первый показ состоялся ранее на Всемирной конференции роботов (WRC) в Пекине в августе 2026 года.
Вместо привычных электродвигателей машина использует преимущественно гидравлические приводы — и это принципиальное отличие от 95% современных коммерческих гуманоидов, которые делают ставку на электротягу.
🔧 Гидравлика для тяжёлых задач
В конструкции Neo1 насчитывается 41 активная степень свободы — столько независимо управляемых движений способен выполнять робот.
- 39 суставов — миниатюрные цифровые гидравлические приводы собственной разработки NeodraDynamics
- 2 вращательных сустава в предплечьях — на электрических приводах
Каждый гидравлический привод весит около 1 кг и создаёт тяговое усилие в несколько тонн. Заявленная полезная нагрузка двух манипуляторов — примерно 500 кг. Точность повторного позиционирования — ±0,005 мм (5 микрометров). Для сравнения: толщина человеческого волоса — около 70 микрометров.
⚠️ Требует независимой проверки: заявленные характеристики основаны на данных производителя и пока не подтверждены результатами полевой эксплуатации.
⚠️ Инженерный вызов — не только сила
Гидравлические системы дают высокую мощность в компактном корпусе, но создают целый комплекс проблем:
| Проблема | Суть |
|---|---|
| Контроль давления | Требуется точная регуляция рабочей жидкости |
| Герметичность | Утечки — одна из главных причин отказа гидравлики |
| Отвод тепла | До 60–70% энергии уходит в тепло |
| Длительная нагрузка | Надёжность всех компонентов при непрерывной работе |
Именно эти сложности заставили Boston Dynamics отказаться от гидравлики в пользу полностью электрического Atlas.
🏭 От портов до ядерных объектов
NeodraDynamics рассматривает Neo1 не только как заводского рабочего. Среди заявленных направлений:
- 🏗️ Порты: погрузка и сборка тяжёлых конструкций
- ☢️ Ядерные объекты: обслуживание оборудования с радиационно-стойкими модулями
- 🌊 Подводная инженерия: работы при высоком давлении воды
- ⛏️ Добыча полезных ископаемых: разбор повреждённых конструкций в шахтах
- 🚨 Зоны стихийных бедствий: уборка обломков и демонтаж
⚠️ Требует уточнения: все перечисленные сценарии — заявленные направления применения, а не подтверждённые результаты эксплуатации. Для работы в каждом из условий потребуется отдельная сертификация.
🧠 Ставка на силу, а не на сходство с человеком
Большинство современных человекоподобных роботов используют электродвигатели. Они позволяют точно управлять движениями, но для тяжёлых задач мощности может не хватать.
NeodraDynamics основана в 2024 году в Пекине специалистами с опытом работы в Университете Цинхуа. Компания разрабатывает как гидравлические компоненты, так и готовые роботизированные платформы.
Основатель Ян Тао заявил:
“Роботы не должны просто копировать человеческое тело. Они должны превосходить физические возможности человека и выполнять работу, с которой человек не может безопасно справиться”.
📊 Сравнительная таблица: Neo1 vs мировые аналоги
| Модель | Высота | Вес | Полезная нагрузка | Степени свободы | Тип привода | Точность | Статус |
|---|---|---|---|---|---|---|---|
| 🇨🇳 Neo1 | 4,0 м | ~1,2 т | 500 кг | 41 | Гидро-электро | ±0,005 мм | Прототип / выставка |
| 🇰🇷 Super-Humanoid | 2,5 м | н/д | 600 кг | н/д | Гидравлика | н/д | Разработка |
| 🇺🇸 Atlas | 1,5 м | ~89 кг | 50 кг | 56 | Электро | н/д | Серийное производство |
| 🇩🇪 4NE-1 | 1,8 м | 80 кг | 100 кг | н/д | Электро | н/д | Разработка |
| 🇺🇸 Optimus Gen 2 | 1,73 м | 57 кг | 20 кг | 28+ | Электро | н/д | Опытная эксплуатация |
Ключевой вывод: Neo1 и корейский Super-Humanoid задают принципиально новый класс — “сверхгуманоиды” с нагрузкой в сотни килограммов, тогда как большинство мировых аналогов работают в диапазоне 20–50 кг.
📈 Хронология проекта
| Дата | Событие |
|---|---|
| Октябрь 2024 | Основание NeodraDynamics Robotics Technology (Beijing) Co., Ltd. |
| Август 2026 | Первый показ Neo1 на Всемирной конференции роботов (WRC) в Пекине |
| Октябрь 2026 | Совместная презентация с JD Industrial на CIIF 2026 в Шанхае |
| Конец 2026 | Планируемый выпуск Super-Humanoid (KNR Systems, Южная Корея) |
| 2027–2028 | Начало серийного развёртывания Atlas на заводах Hyundai |
🌍 Аналитика: подобные разработки в других странах
🇺🇸 США: ставка на электричество и масштабирование
Boston Dynamics (Atlas): Компания отказалась от гидравлики в 2024 году, заменив её полностью электрической версией. Причина — не физические ограничения гидравлики, а коммерческие факторы: сложность конструкции, проблемы с утечками, дефицит инженеров-гидравликов и зрелость цепочки поставок электромоторов. Электрический Atlas имеет 56 степеней свободы, грузоподъёмность 50 кг и уже развёрнут на заводах Hyundai. Все поставки на 2026 год полностью законтрактованы.
Tesla (Optimus): Целевая грузоподъёмность — около 20 кг, фокус на массовое производство и стоимость ниже $20 000. Серийное производство Gen 3 запланировано на вторую половину 2026 года.
Apptronik (Apollo) и Figure AI: Обе компании используют полностью электрические приводы. Грузоподъёмность — 24–25 кг, фокус на логистику и взаимодействие с человеком в заводских условиях.
🇰🇷 Южная Корея: прямой конкурент в сегменте сверхтяжёлых роботов
KNR Systems разрабатывает Super-Humanoid — двухопорного робота высотой 2,5 м с полезной нагрузкой 600 кг, что делает его самым грузоподъёмным гуманоидом в мире на данный момент. Робот поддерживает как пилотируемый, так и дистанционный режим управления. Разработка ведётся с прицелом на тяжёлую промышленность, строительство и вывод ядерных объектов из эксплуатации. Ожидаемый выпуск — конец 2026 года.
🇩🇪 Германия: умеренный подход
Neura Robotics (4NE-1) заявляет грузоподъёмность до 100 кг при высоте 1,8 м. Робот использует электрические приводы и позиционируется как универсальная платформа для дома и промышленности. В отличие от Neo1 и Super-Humanoid, это не “сверхгуманоид”, а скорее улучшенный универсальный робот.
🇯🇵 Япония: пионер гидравлики в экстремальных средах
Ещё в 2017 году Hitachi-GE Nuclear Energy разрабатывала “мускульные роботы” для ликвидации последствий аварии на Фукусиме. Гидравлические пружины в этих машинах работали наподобие человеческих мышц — именно потому, что электроника не выдерживала радиации. Этот опыт подтверждает: гидравлика сохраняет критическое преимущество в средах, где электроника отказывает.
🇨🇳 Китай: экосистема тяжеловесных роботов
Помимо NeodraDynamics, в Китае активно развиваются:
- Robot Era (Star 1): грузоподъёмность 160 кг — на момент анонса крупнейшая среди серийных гуманоидов
- Galbot S1: грузоподъёмность 50 кг, 8 часов автономной работы, 7×24 с заменой батарей
- AgiBot G2 Max: грузоподъёмность 38 кг, развёрнут на производственных линиях
🏁 Итог
Neo1 — это не просто “ещё один робот”. Это ставка на технологический путь, от которого отказалась Boston Dynamics. Гидравлика даёт колоссальную силу, но создаёт проблемы с надёжностью и обслуживанием. NeodraDynamics утверждает, что решила их с помощью цифрового управления. Мир узнает, так ли это, только после начала реальной эксплуатации.
Пока же Neo1 и корейский Super-Humanoid обозначают новую гонку — гонку сверхгуманоидов, где победа измеряется не изяществом походки, а способностью поднять полтонны и не сломаться.